
サイエンス
GPSなしの量子重力航法、83kmの実海域試験で見えた実力と「1海里」の範囲
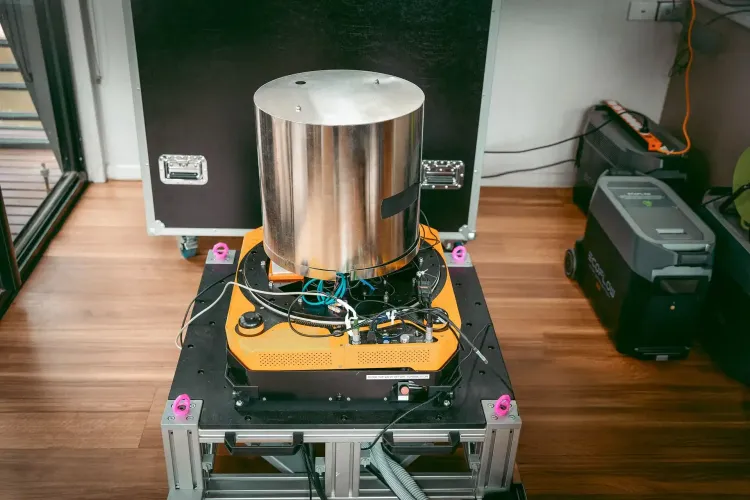
Q-CTRLがサンゴ海でGNSSを処理系から外す量子重力航法を実船検証。83km終端の誤差は無補正INSの26kmから4.1kmへ縮小したが、査読と長期追試が課題となる。

別名: INS, Inertial Navigation System
慣性航法システム(INS)は、外部からの電波(GPSなど)に頼らず、内部のジャイロスコープと加速度計を用いて移動体の加速度と角速度を計測し、出発点からの相対的な位置や速度を算出する技術である。潜水艦のように電波が届かない環境での航行に不可欠だが、微細な計測誤差が時間とともに累積する「ドリフト」という課題がある。この誤差を修正するために定期的な位置補正が必要となるが、量子時計などの高精度な基準時間を導入することで、ドリフトを劇的に抑制する研究が進められている。
