

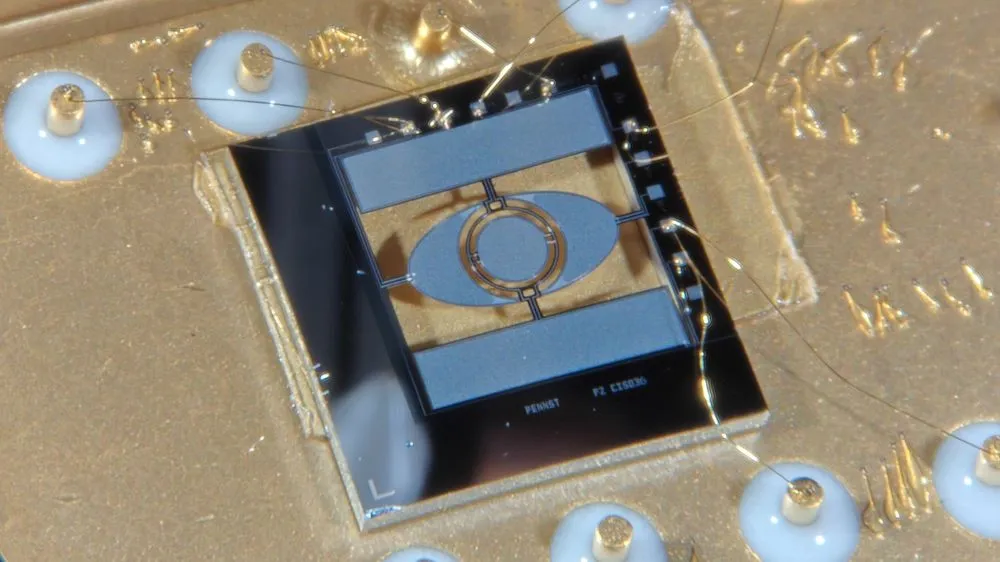
ペンシルベニア州立大学の研究チームが、レーザー光を左右・上下に振りながら、鏡面の形を変えてピントの合う距離も調節できる微小な鏡を開発した。
成果は2026年7月17日公開の査読誌『Microsystems & Nanoengineering』に掲載され、大学が8月27日に発表した。チップの大きさは5.5mm四方。これまで別々の光学部品が担うことの多かった光の走査とピント調節を、一つのMEMS(微小電気機械システム)にまとめた。
「光を3次元に動かせる」と聞くと、この小さな鏡だけで立体画像を撮影できるようになったと思うかもしれない。
今回動かしているのは、レーザー光を当てる位置とピントの合う距離だ。鏡を傾けて平面上の位置を変え、鏡面の曲がり具合を変えて奥行き方向の焦点を調節する。
論文で示されたのは、試作したチップそのものの動作と、規格テスト図形を使った簡易顕微鏡での実証だ。生きた脳の撮影やAR映像の表示まで実現したわけではない。
一枚の鏡で光の向きとピントを変える
この微小ミラーは、二重の枠で支えられている。
外側と内側の枠をそれぞれ傾けることで、反射したレーザー光を横方向と縦方向へ動かす。さらに鏡面に設けた駆動部へ電圧をかけると、鏡の表面を平らに近づけたり、わずかに湾曲させたりできる。
鏡面の曲がり具合が変われば、反射光が集まる位置も変わる。これによって、光の向きを変えるだけでなく、ピントの合う距離も調節できる。
研究チームは窒化アルミニウムの薄膜を使い、電圧を加えると材料が変形する圧電効果によって、この三つの動きを実現した。
光の向きとピントを一枚の鏡で調節する発想そのものは、今回が初めてではない。論文でも、傾きと曲率の両方を変えられる既存の微小ミラーと性能を比較している。
著者らが比較したのは、鏡の直径や動かせる角度だけではない。横方向と奥行き方向にどれだけ高速に動かせるかも含めて評価した。
そのため、今回の結果を「世界最速の3D顕微鏡が完成した」と捉えるのは適切ではない。比較しているのは、あくまで光学部品としての微小ミラーの性能だ。
一枚にまとめる利点は、走査用の鏡とピント調節用の部品を別々に配置する必要を減らせることにある。
ただし、5.5mm四方というのはチップそのものの大きさであり、光学装置全体の大きさではない。
論文でレーザーの走査パターンを映した実験では、光を鏡へ導く75mmのレンズと、反射した光を整える100mmのレンズを使っている。顕微鏡の実験では、さらに複数のレンズや検出器も組み込んだ。
小型化できる部品と、依然として必要な光学部品は分けて考える必要がある。
鏡が速く動いても、画像を同じ速さで作れるとは限らない
試作チップを空気中で測定したところ、横方向と縦方向の傾きは、それぞれ10.05kHzと12.29kHz付近で最も大きく振動した。
鏡面の曲率を変える動きでは、共振周波数として141.3kHzが測定されている。
また、ピンホールを通る反射光の強さから焦点位置の変化を測った別の試験では、電圧を切り替えてから光学的な状態が変わるまで、片方向では5マイクロ秒、元に戻る方向では20マイクロ秒かかった。
ただし、これらはいずれも鏡そのものの動きを測定した数字だ。
完成した画像を1秒間に何枚取得できるのかを表すフレームレートではない。
研究チームは、レーザー光をどの程度の角度まで振れるかも測定した。最大の光学走査角は16度だった。
ただし、この値は空気を抜いて0.1Paにした環境で、各軸を共振状態で駆動したときに得られたものだ。
一方、先ほどの共振周波数は空気中で測定している。異なる環境で測定された数字を、一つの動作条件で同時に実現した性能として組み合わせることはできない。
焦点位置を変える応答時間についても、5マイクロ秒と20マイクロ秒で差があった。
著者らは、圧電薄膜の変形に時間依存性があることと整合すると説明している。そのため、焦点を近づけるときと遠ざけるときに同じ速さで動くと仮定することはできない。
また、電圧を一度切り替えたときの応答速度と、鏡を連続的に共振させたときの周波数も別の測定値だ。
鏡そのものを高速に動かせても、高精細な画像を同じ速さで作れるとは限らない。
今回使われた「リサージュ走査」では、横軸と縦軸を異なる周期で動かし、レーザー光で画面を描いていく。そのため、光が必要な範囲を十分な密度で通過するまでには一定の時間がかかる。
走査する線を細かくして画像密度を上げれば、その分、一枚の画像を完成させるまでの時間も長くなる。
したがって、論文に示された141.3kHzを、そのまま3次元画像を毎秒14万回以上更新できるという意味に読み替えることはできない。
63mmと5mmは別の実験で得られた数字
研究チームは、焦点位置をどこまで動かせるかを調べる実験と、実際に画像を取得する顕微鏡実験を別々に行った。
63mmという焦点位置の変化は、レーザーの走査パターンを使った実験で確認された。一方、簡易顕微鏡では、規格チャートを使って5mm離れた位置で再び画像を取得できることを確かめた。
| 実験 | 何を確認したか | 鏡面への電圧 | 走査パターンの更新 | 使用した主な光学部品 |
|---|---|---|---|---|
| レーザー走査パターン(論文Fig.9) | 鏡面への電圧を変え、スクリーンを移動させると、63mm離れた位置で再び模様が鮮明になった | 0Vから−50V | 1.34kHz | 入射側75mmレンズ、反射側100mmレンズなど |
| 簡易共焦点顕微鏡(論文Fig.10) | 電圧を変え、USAF規格チャートを5mm移動させると、再び画像を取得できた | 0Vから15V | 293Hz | 3枚のレンズ、ビームスプリッター、100µmのピンホール、光検出器など |
この63mmと5mmは、同じ条件で焦点移動距離を競わせた数字ではない。
前者では、スクリーン上に映したレーザーの走査模様が再び鮮明になる位置を調べている。後者では、テスト図形から戻ってくる光を検出し、実際に画像を作った。
印加した電圧も光学系も異なる。
したがって、63mmという数字は、生体組織の内部を63mmの深さまで撮影できたという意味ではない。一方、5mmも、この顕微鏡で焦点を動かせる距離の上限を示しているわけではない。
レーザー走査パターンを映した実験の視野は5.8×2.8mmで、顕微鏡で取得した画像の視野は1.6×1.6mmだった。
広い範囲へレーザーを走査できたことと、より狭い範囲で実際に画像を取得できたことも、別々の成果として見る必要がある。
実用性を評価するには、焦点をどれだけ動かせるかだけでなく、どの程度の広さを、どの細かさで、どの速度で画像化できるのかを合わせて見る必要がある。
今回の顕微鏡には共焦点方式が使われている。
共焦点顕微鏡では、ピンホールを使って焦点面から外れた光を取り除く。鏡面の曲率を変えると焦点位置が移動するため、そのままでは撮影対象のチャートがぼやける。
そこで研究チームはチャートの位置を移動させ、新しい焦点位置で再び光を集めて画像を取得した。
つまりこの実験は、鏡面の曲率を変えることで、実際の画像取得でも焦点位置を切り替えられることを確かめたものだ。
顕微鏡では、1.6mm四方の視野から128×128画素の画像を作成した。
撮影したのはUSAF解像度チャートで、確認したパターンは1mm当たり4線対だった。
この実験から分かるのは、異なる距離にある対象へ光学的に焦点を合わせ直して画像を取得できるということだ。
一方、神経細胞を識別できるほどの解像度があるか、生きた対象が動いている状態でも安定して画像を取得できるかといった性能は、今回の研究では検証されていない。
大学が将来の用途として挙げる「動く被験体に装着する小型顕微鏡」は、今後の応用候補の一つだ。
装着型顕微鏡やARへの応用には画質の改善が必要
研究チームが確認した課題の一つが、鏡面が理想的な円形の曲面にならないことだ。
論文では、鏡面の変形が完全に対称ではないため、直交する二つの方向で焦点位置がずれる「非点収差」が発生することを確認している。
このずれは、細かな画像を鮮明に結ぶ際の妨げになる。改善するには、加工精度を高めて鏡面をより対称に変形させるか、周囲の光学系で補正する必要がある。
将来の用途によっても、求められる性能は変わる。
脳の観察に使うのであれば、規格チャートではなく生体試料を使い、必要な解像度を確保できるか、照射する光が組織へどの程度影響するか、動きのある状態でも画像を安定して取得できるかを確かめなければならない。
ARへの応用でも、奥行きに応じて焦点を変えられるだけでは十分ではない。横方向の走査速度や解像度が足りなければ、実用的な映像表示にはならない。
論文では、1280×720画素の画像を毎秒60枚表示する理想的な条件を想定した場合、それぞれの走査軸を40kHz以上で駆動する必要があると試算している。現在の試作ミラーは、この条件には届いていない。
光の向きを二方向へ変え、さらに焦点位置まで調節する三つの動きを一枚の微小ミラーにまとめたことは、光学装置を小型化するうえで有望な設計だ。
ただし、実験で使用したレンズなどの光学部品、非点収差、用途ごとに必要な解像度や速度まで含めて装置全体を組み上げたときに、どこまで小型化でき、安定して動作するのかはまだ分かっていない。
今後重要になるのは、鏡単体で記録した最高周波数ではなく、実際の顕微鏡や表示装置として組み上げたときに、どの程度の画質と速度を実現できるかだ。