Google傘下のロボット開発企業Intrinsicは2026年9月22日、産業用ロボットのソフトウェア基盤「Intrinsic Core」をオープンソースで公開した。カナダ・トロントのROSCon 2026で発表し、ロボットを動かす実行環境や制御、知覚、シミュレーションを開発者が手元で使えるようにした。工作機械への部品の出し入れを試せる参照実装も同時に公開している。工場ごとに異なるロボットと設備をつなぐ作業を、どこまで共通のソフトウェアで始められるのか。その答えは、公開コードの範囲と、現場に残る実装作業を分けて見ると明確になる。
公開された土台と残る依存関係
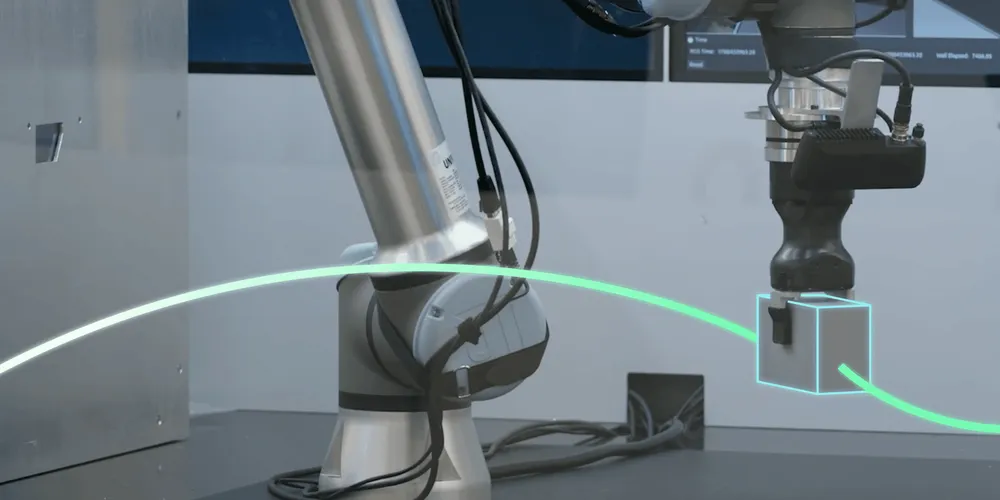
Intrinsicの発表がオープンソース化したのは、同社のプラットフォームの「中核部分」だ。Intrinsic Coreの公開リポジトリにはローカルの実行環境、実時間制御、動作計画、画像認識を組み込むためのモジュールが並ぶ。ライセンスはApache 2.0で、開発者はコードを利用・改変できる。さらに、CNC工作機械へ部品を投入して加工後に取り出すOpen Machine Tending Solution(OMTS)を、具体的な応用例として公開した。
公開されたのは開発・実行の土台であり、Flowstateや企業向けAIモデルを含む全製品ではない。 発表文は、Coreで作った仕組みが開発環境「Flowstate」や高度なAIモデル、産業向けクラウドサービスと連携できると説明する。これらは企業向けサービスとして挙げられており、今回の公開物と同一視できない。2つの公開リポジトリと発表文に記された提供範囲を比べると、境界は次のようになる。
| 区分 | 今回確認できる提供物 | 導入時に分けて確認する点 |
|---|---|---|
| Intrinsic Core | ローカル実行環境、制御・計画・知覚のモジュールなどをApache 2.0で公開 | 対応するOS、ROS 2、実機のドライバと制御環境 |
| OMTS | CNC工作機械への部品の出し入れを行う参照実装を公開 | 自社の機械、把持器、カメラ、入出力信号への適合 |
| Intrinsicの企業向けサービス | Flowstate、高度なAIモデル、産業向けクラウドとの互換性をIntrinsicが説明 | 利用条件と実際の連携動作 |
| NVIDIA FoundationPoseのモデル重み | OMTSのコードには同梱されず、ビルド時にNVIDIAから取得 | Apache 2.0とは別のNVIDIA Open Model License |
この表は2026年9月22日の発表と、翌23日に確認したCore・OMTSのREADMEを分類したものだ。価格や処理速度の比較ではない。特に画像から部品の姿勢を推定するFoundationPoseは、連携用のコードとモデル本体を分けて考える必要がある。OMTSのREADMEによれば、モデルの重みはリポジトリに含まれず、利用者がNVIDIAから取得する。Apache 2.0で公開されたOMTSのコードを導入しても、AIモデルの利用条件まで同じになるわけではない。
ロボットを動かすまでの接続点
CoreのREADMEにある構成では、ローカル実行環境「intrinsic_runtime」がアプリケーションのプロセスや状態を管理する。実時間制御を担う「intrinsic_control(ICON)」は、機器ごとの差を吸収する仕組みを介してロボットアームや把持器を扱う。これに動作計画を接続し、カメラから得た情報を使って部品の位置を推定する。開発者が個別に組み合わせていた機能を、同じ実行環境で動かす狙いだ。
ここでいう「機種を問わない設計」は、どのロボットでも設定なしに動くという意味ではない。公式発表が挙げるのは、対応するロボット、把持器、3Dカメラ向けのROS互換ドライバだ。機械を替えるときにアプリケーションのすべてを書き直さずに済む可能性はあるが、各機器のドライバ、座標系、通信、停止条件は検証しなければならない。物理的な動作を伴う以上、抽象化だけで現場の差は消えない。
知覚の部分には、NVIDIAのFoundationPoseと連携して部品の位置と向きを推定する機能がある。動作計画はロボットの移動経路を組み、Gazeboを使うシミュレーションでは設備のデジタルツインで挙動を確かめる。カメラ校正も提供機能に含まれる。画像認識から動作までを結ぶための部品がそろう一方、発表文の「高速」「高精度」という表現を、任意の設備で得られた実測値として読むことはできない。公開資料に、共通条件で比較した成功率や処理時間は示されていない。
開発環境の前提も具体的だ。CoreのREADMEはUbuntu 24.04 LTSまたは26.04 LTSを挙げ、22.04 LTSもサポート対象と記す。ROS 2ディストリビューションにはLyrical Luthを指定している。既存の工場システムや開発用PCがこの組み合わせに合うかは、導入前の最初の確認事項になる。
工作機械向け参照実装が示す工程
OMTSが示すのは、ロボットアームが単に部品をつかむ場面より広い作業である。公開された設計は、部品の取得、CNC工作機械への装填、加工開始と完了の待機、加工後の取り出し、部品の返却という流れを、一つの動作の組み立てとして記述している。ロボットの移動に加え、機械の扉や治具の開閉、加工開始信号も扱う。工場で動かすには、アームだけでなく周辺設備とのやり取りが必要だと分かる。
投入する部品の探し方には二つの方式がある。カメラ画像から置かれた部品の姿勢を推定する方式と、決まった格子状の配置から取得位置を決める方式だ。前者は部品の置き方に幅を持たせられる設計だが、カメラ、照明、モデル重みの条件に依存する。後者は位置をあらかじめ決める代わりに、複雑な画像認識を使わずに流れを試せる。何を柔軟にし、何を設備側で固定するかを開発者が選べることに、この参照実装の価値がある。
OMTSのコードには、力やトルクを使って接触時の動きを調整する処理、把持器の開閉、CNC工作機械への入出力信号も記載されている。ただし、READMEが示す動作例を、そのまま別の工場の安全な運転手順とはみなせない。扉や治具の信号が違えば接続部分を作り直す必要がある。公開リポジトリに実機の汎用的な稼働率や、異なる設備での成功率が示されているわけでもない。
工場導入で確かめるべきこと
ローカルで始められることと、量産現場で安定して使えることの間には試験が要る。まず、対象ロボットと把持器のドライバ、カメラの校正、機械側の信号をつなぎ、デジタルツインの配置と実際の設備が合っているかを確かめる。次に、接触時の停止や復旧を含む安全設計を、その現場の機械と作業者に合わせて評価する。Intrinsic自身も、Coreには基礎的なロボット技術の知識が必要だと明記している。
事業者が比較するなら、部品のつかみ損ねや加工機の待機時間、品種を替える際の段取り時間を同じ条件で測る必要がある。画像認識を使う方式では、対象部品と照明を変えたときの精度も見るべきだ。現時点の発表とREADMEは、そうした指標の独立した検証結果や導入費用を示していない。Intrinsicが述べる「試作から本番まで」の道筋は、各工場でこれらを測って初めて評価できる。
公開リポジトリの末尾には、Intrinsic Coreは「Googleが公式にサポートする製品ではない」と明記されている。Google傘下の企業による公開であることと、Google製品としてのサポートは別だ。開発者にとっては、まずOMTSを自社に近い設備構成で動かし、必要な機器対応とモデル利用条件を確認するのが現実的な入口になる。その後、既存工程と比べて成功率が上がり、停止時間が短くなるかを測れれば、公開コードが工場の選択肢をどれだけ広げるか判断できる。