

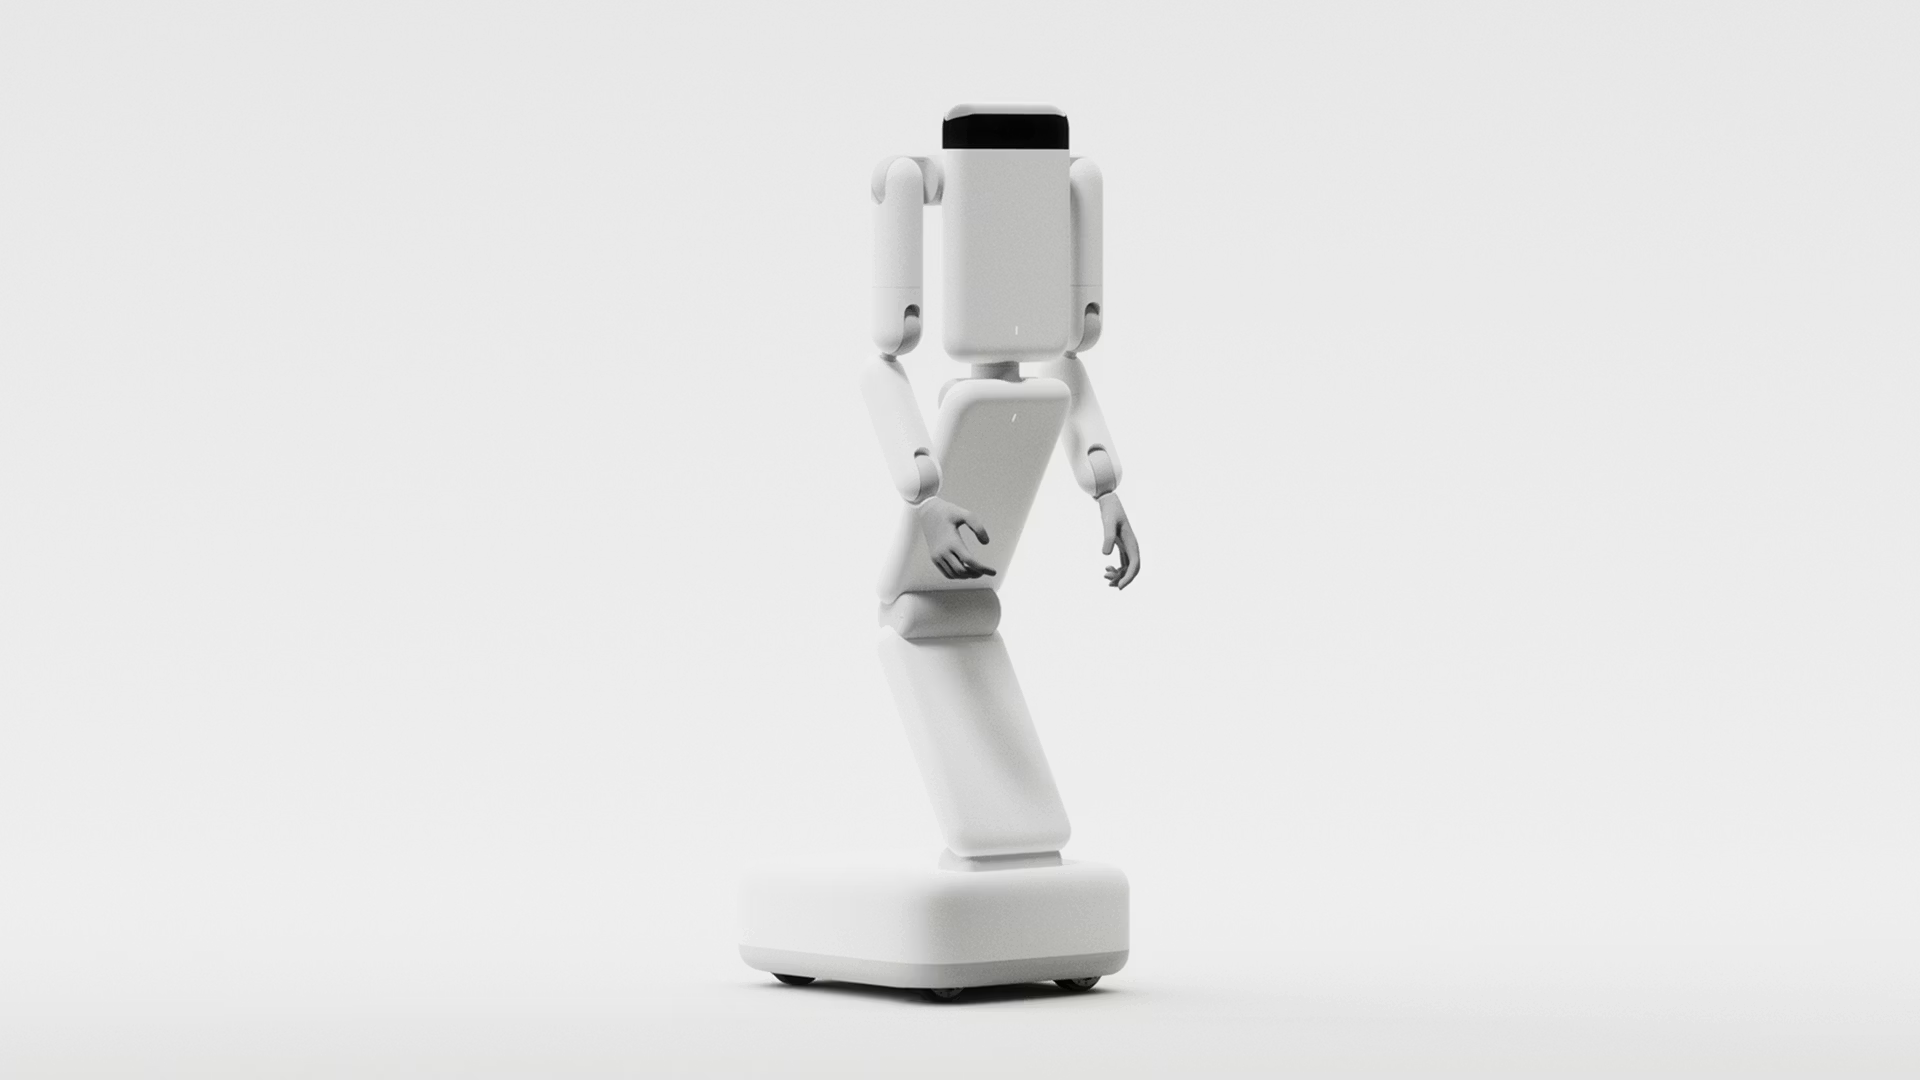
ロボット開発企業のGenesis AIが、5億ドルのシリーズA資金調達を発表した。Crunchbase Newsによると、企業評価額は35億ドルに達し、累計調達額は6億500万ドルとなった。物理AI(Physical AI)への投資が活発化するなかでの大型調達だが、CEOのZhou Xian氏は、自社の最大の課題としてハードウェアの性能を挙げている。この発言を踏まえると、Genesisの事業価値を今後左右するのは、AIモデルの性能以上に、ロボットハンドの耐久性と量産体制を確立できるかどうかだと考えられる。
5億ドルの調達資金を何に使うのか
TechCrunchは、Genesisのシリコンバレー拠点でロボットの実演を見たと報じている。市販のロボットアーム2本が、小さな箱2つをスキャンして大きな箱に詰め、封をした後、テープからラベルを剥がして貼り付ける作業を披露した。ただし、2回目の実演では箱を落とし、小さなラベルを剥がすのにも手間取ったという。同社幹部はこうした失敗を「hiccup data」と呼び、AIモデルの改善に役立つ学習データだと説明している。
Genesisが採用するのは、データ収集からAIモデルの開発、人型ロボットの設計・製造までを自社で手がける垂直統合型の戦略だ。学習データの大半を自社で収集し、生成AIモデルの開発とロボット本体の開発を並行して進めている。
データ収集の中心となるのが、センサーを搭載したグローブだ。世界各地の100人を超える作業者がグローブと頭部装着型カメラを身に着け、日常業務での手の動きや加える力を記録している。ロボットの手も人間の手の比率を模して設計され、同種のグローブを装着する。Xian氏は、人間の手に近い構造が、物品の仕分けや配線の取り扱いといった細かな作業に役立っていると説明する。
Xian氏はCrunchbase Newsに対し、従来は人間がロボットを遠隔操作して学習データを集める方法が主流だったと語っている。これに対してGenesisは、普段の仕事に従事する人々から直接データを収集する方針だ。また、ロボットが実際の環境で作業する前に技能を習得できるよう、シミュレーション技術にも投資している。TechCrunchによると、同社は顧問のMinchen Li氏が共著者となった物理シミュレーションアルゴリズムを活用し、ロボットの動作経験を再現する高精度なモデルを数百万規模で生成しているという。
今回の大型調達は、ロボット産業全体への投資拡大とも重なる。Crunchbaseのデータによれば、2026年第3四半期に世界のロボット関連スタートアップが調達した資金は99億ドルに達し、前年同期の43億ドルから2倍以上に増加した。Genesisは今回の資金を計算基盤の拡充、ロボットの増産、人材採用に充てる計画だ。旗艦モデル「Eno」は産業用途から販売を始める方針で、ロボット本体とソフトウェアを組み合わせたリース型の提供も検討している。韓国のLG CNSと提携しているものの、売上高や有料顧客数は公表していない。
巨額の資金調達に対し、製造台数は30〜40台
Genesisは2025年7月のシードラウンドで1億500万ドルを調達して以来、約16か月で累計調達額を6億500万ドルまで積み上げた。一方、TechCrunchによると、同社がこれまでに製造したEnoは30〜40台にとどまる。顧客への導入も、社名を公表していない少数の企業での試験運用段階にある。2027年の生産予定台数も明らかにされていない。
さらに課題となっているのが、ロボットハンドの耐久性だ。TechCrunchによれば、現在のハンドは通常の作業を数週間続けると交換が必要になるという。Xian氏自身も、最大のボトルネックはハードウェアの性能にあり、具体的には機構設計と産業用機械の製造を支えるサプライチェーンだと説明している。
この問題は、Genesisが検討するリース型の事業モデルに直接影響する。ハンドの交換頻度が高ければ、交換部品の費用や保守作業が増え、ロボット1台あたりの収益性を圧迫する。日本の製造業や物流業が導入を検討する場合も、稼働時間に対する部品交換の頻度は、運用費用を見積もるうえで重要な指標となる。仮に数週間ごとに交換が必要な状態が続けば、導入台数の増加に比例して交換部品の供給量や保守要員も増やさなければならない。
Genesisはすでに量産版の設計を確定し、量産を委託する製造会社も選定したと説明している。2027年には米国で生産を開始する計画だ。ただし、設計の確定と量産体制の整備が進んでも、ロボットハンドが産業現場での長時間稼働に耐えられるかという課題は残る。
競争力の源泉はデータか、それともハードウェアか
ハードウェアの耐久性を重視する見方に対しては、Genesisが持つ学習データの優位性が将来の競争力を決めるという反論もある。実際、Xian氏は、VLA(視覚・言語・行動)モデルと世界行動モデルのようなアーキテクチャの違いを、それほど重要視していない。同氏によれば、最終的な成果に対するモデル構造の寄与は「おそらく10%程度」であり、より重要なのは学習基盤、データ基盤、そしてデータの品質だという。基礎研究における新たな飛躍よりも、既存技術を着実に実装することが重要だとの考えも示している。この見方に立てば、Genesisの強みはグローブで収集する力覚データとシミュレーション技術にあり、ハードウェアの問題は継続的な改良によって解決できる課題と捉えられる。
投資家も、同社のロボットが実際の作業を完了できる点を評価している。Premji Investのパートナーは、短く編集された動画ではなく、タスクの開始から終了までをリアルタイムで実行する姿に魅力を感じたと述べた。こうした評価は、AIモデルとロボット制御技術の完成度が、すでに一定の水準に達していると投資家が判断したことをうかがわせる。
しかし、産業用途で継続的に収益を上げられるかを評価する場合、作業を完了できるだけでは十分ではない。Premji Investのパートナーも、企業が信頼して利用できることを重要な条件として挙げている。そのためには、ロボットが一定の作業を実行できるだけでなく、長時間にわたり安定して稼働し続ける必要がある。ハンドの耐久性は、まさにその信頼性を左右する要素となる。
実証段階についても、現時点で公開されている情報には限りがある。TechCrunchによると、Xian氏は自社のAIモデルが最も能力を発揮するのは旗艦モデルのEnoだと説明したが、取材時にEnoの実演は行われなかった。披露されたのは企業側が用意した環境での市販ロボットアームによる実演であり、2回目には作業の失敗も確認されている。製造台数とハンドの交換までの稼働期間については具体的な数字が示されているものの、第三者が独立して性能を検証できる情報はまだ限られている。
もっとも、ハンドの耐久性が事業評価を左右するという見方は、Genesisが目指す産業向けリース事業を前提としたものだ。今後、交換間隔が改善されなくても有料顧客や出荷台数が増え、契約が拡大するなら、耐久性の影響は想定より小さいと判断できる。反対に、計画どおり2027年に量産が始まり、生産台数やハンドの交換間隔が公表されれば、同社の事業性を具体的な運用実績に基づいて評価できるようになる。