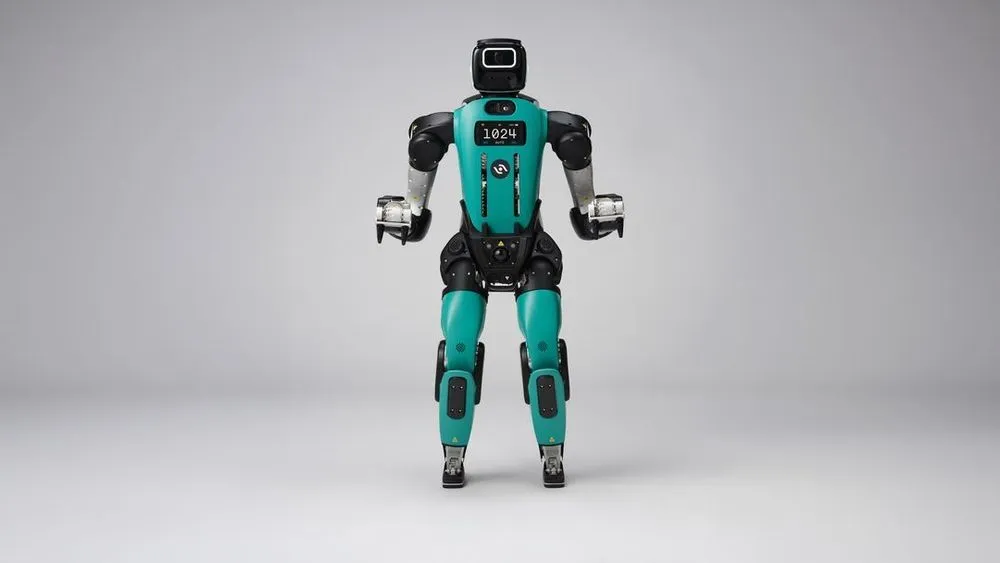
Agility Roboticsは2026年9月15日、次世代人型ロボット「Digit 5」を発表した。累計65,000時間を超える商用運用の知見をもとに機体を全面刷新し、物流や製造現場で人間を危険から遠ざけるための物理的な防護柵をなくす「協調安全(cooperative safety)」を中核に据えた。同社にはすでに3億ドルを超える複数年受注が集まっており、NVIDIAのロボティクス向け安全基盤「Halos for Robotics」の初号ローンチパートナーとしても名乗りを上げた。隔離ケージの中で保護されていた産業用ロボットが、どのようにして人間と同じ動線へ入り込めるのか。
防護柵の撤廃と協調安全の現場
従来の産業用ロボットは、労働安全衛生規則に基づき、頑丈な金属製の安全ケージやインターロック付き防護柵の内側に隔離して設置することが義務付けられてきた。人間が稼働領域へ立ち入る際はロボットを非常停止させる必要があり、柔軟なレイアウト変更や人間とロボットの動線共有は難しかった。Agility Roboticsは前世代機「Digit 4」を用い、GXO Logisticsのアトランタ物流拠点やAmazon、自動車部品大手Schaeffler、Toyota Motor Manufacturing Canadaなどで実証配備を重ねてきた。GXOの施設では約100,000個のトート(折りたたみコンテナ)を約98%の精度で搬送する運用実績を積み上げたが、それでも作業区画を専用ゾーンで区切る必要があった。
Digit 5が打ち出した方針は、この物理的隔離を撤廃することである。倉庫の通路やピッキングエリアにおいて、フォークリフトや台車を操作する作業員のすぐ隣でロボットが自律して歩行し、荷役を担う運用を目指す。3億ドルを超える複数年受注は、ケージ設置の手間や専有面積の消費を避けたい荷主や物流受託企業の需要を反映している。
なぜ今、隔離ケージを外せるのか
人間と同じ空間で重量物を扱う自律ロボットが安全ケージを外すには、偶発的な接触の回避に加え、システム障害や転倒時に人間を傷つけない多層の保護が欠かせない。Ars Technicaの取材に対し、Agility RoboticsのCTOを務めるPras Velagapudiは、Digit 5が人間を検知した際に段階的に発動する安全行動ヒエラルキーを説明した。
機体各所に配置されたマルチモーダルなビジョン系センサーが周囲環境を常時観測し、遠方に人間や障害物を捉えた場合は自律的に進行ルートを再計算して回避する。人間がさらに接近して回避経路を確保できないと判断すると、機体はその場で停止して待機する。さらに至近距離まで人間が入り込んだり、急激な接触の危険が生じたりした場合には、Digit 5は膝を折って「しゃがみ姿勢(着座姿勢)」へ素早く移行する。重心を床面近くまで下げることで、人型ロボット特有の転倒リスクを物理的に解消し、人間を巻き込む事故を防ぐ仕組みだ。
この多層防御を支える基盤として、Digit 5は自律走行用プロセッサとは物理的に分離された独立セーフティコントローラを搭載する。計算基盤にはNVIDIA IGX Thorを採用し、ロボティクス向けの包括的安全フレームワーク「Halos Core」を動作させる。さらにANSI/ANAB認定を受けた第三者試験機関「NVIDIA Halos AI Systems Inspection Lab」による検査プロセスを活用し、機能安全の厳格な検証を進めている。
安全性の担保は、1社の独自実装で完結しない。Agility Roboticsは、米国およびカナダにおける動的安定移動ロボットの安全ガイドライン「ANSI/A3 TR R15.108」のプロジェクトリーダーを務めている。また国際標準化機構のロボット技術委員会(ISO/TC 299)において、世界初のヒューマノイド安全国際規格となる「ISO 25785-1」の策定を主導的に支援している。人型ロボットが産業現場に定着するための共通ルールを自ら主導することで、導入企業が安全審査を通しやすくなる環境を整えつつある。
50ポンド可搬と9分急速充電の実効性
安全性を確保しても、物流や製造の現場で実務に耐えうる作業能力が伴わなければ機体は定着しない。Digit 5では脚部の駆動構造にサイクロイド減速機を採用し、前世代機から駆動剛性と衝撃耐性を大幅に高めた。これにより、連続歩行時の安定性を保ちながら可搬重量を前世代機比40%増となる50ポンド(22.7kg)へ引き上げた。米国労働安全衛生局(OSHA)が定める作業者1人当たりの手動リフト制限基準を完全にカバーできる仕様であり、重いトートや段ボールの積み替え作業を人間から引き継ぐ能力を持つ。
もう一つの大きな進化が、エネルギー管理と稼働比率の改善である。Digit 5は90分の連続稼働に対し、わずか9分の急速充電でバッテリーを回復できる。稼働時間と充電時間の比率は、Digit 4の2:1から10:1へと飛躍的に向上した。充電待ちによる待機時間を最小限に抑えることで、1日20時間以上の実稼働を維持できるようになり、複数台を交代させるフリート運用での投資回収効率を大きく高める。
腕部先端にはISO標準マウントフランジを備えた交換可能エンドエフェクタ(グリッパー)を採用した。トートの把持や移動のほか、パレタイジングや工作機械へのワーク搬入(マシンテンディング)など、工程に応じたツール交換に対応する。リーチ高はDigit 4の5.5フィートから7.2フィート(2.2m)へと延伸され、全高5フィート11インチ(1.81m)、重量284ポンド(129kg)という人間の作業スペースに収まるフットプリントを維持している。
前世代機Digit 4とDigit 5の主要仕様を比較すると、荷役と運用の両面で現場適応力が一段引き上げられたことがわかる。
| 項目 | Digit 4 | Digit 5 |
|---|---|---|
| 可搬重量 | 前世代基準 | 50ポンド(22.7kg、前世代比40%増) |
| 稼働・充電比率 | 2:1 | 10:1(90分稼働に対して充電9分) |
| リーチ高 | 5.5フィート | 7.2フィート(2.2m) |
| 機体規模 | 前世代フットプリント | 全高5フィート11インチ(1.81m)、重量284ポンド(129kg) |
| 実稼働能力 | 分割充電による制限 | 1日20時間以上の実稼働に対応 |
この性能向上により、ロボットは特定の定位置で単一作業を繰り返す補助機から、施設全体を移動して複数工程を連続処理する主戦力へ役割を広げる。荷役重量の拡大と急速充電が組み合わさることで、シフトごとの機体入れ替えを減らし、搬送ラインの停止時間を削減できる。
「協調」から「協働」へ向かう産業導入のハードル
Agility Roboticsは、Digit 5の先行配備(アーリーアクセス)を2027年上半期に開始し、2027年末に一般提供(GA)へ移行する計画を掲げる。オレゴン州セイラムにある自社工場「RoboFab」(年産最大10,000台の生産能力)では、Digit 5の量産に向けた生産ラインの改修が進んでいる。米国やカナダに加え、欧州連合(EU)や英国(UK)での商用展開も視野に入れている。
ただし、実導入に向けた技術的・運用的な境界線を見誤ってはならない。Velagapudiが指摘するように、Digit 5が提供するのは同一空間で安全距離を保ちながら共存する「協調安全(cooperative safety)」であり、人間と手渡しで部品をやり取りするような「協働安全(collaborative safety)」ではない。ロボットは人間を感知して回避や停止、着座を行うが、人間と直接触れ合いながら共同作業を行う段階には至っていない。
法規制と安全規格の整備も道半ばである。NVIDIA Halosの第三者検証ラボを活用しているものの、国際規格であるISO 25785-1はISO/TC 299における審議段階(委員会原案:Committee Draft)にある。各国の労働安全基準に準拠した正式な形式承認や、実際の倉庫環境における動的リスクアセスメントの手法が標準化されるまでには、なお検証の積み重ねが求められる。
ヒューマノイドが実証実験の段階を越えて産業インフラとして定着するかどうかは、展示会での華々しい動作ではなく、高密度な物流拠点で10:1の稼働充電比率を維持しながら予期せぬ停止を起こさない運用実績と、2027年の出荷開始までにANSI/A3 TR R15.108やISO 25785-1に沿った第三者安全認証を確定できるかにかかっている。その条件が満たされたとき、人型ロボットは柵で囲われた特別な機械から、人間の隣で当たり前に荷を運ぶ現場の同僚となる。